Keresés ebben a blogban

2015. június 8., hétfő

SSD1289, ADS7843, ChibiOS_2.6.8, uGFX 2.3, gnu-arm4_9-2015-q1

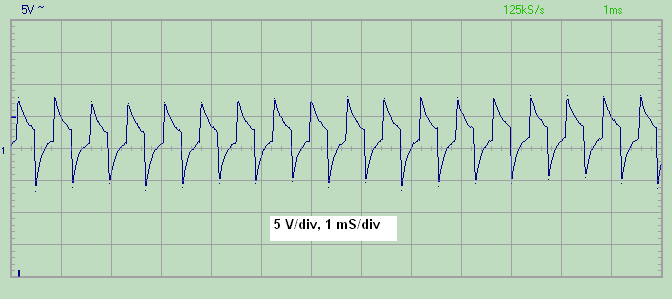
Here is a picture of the saleae hooked up to SPI with the old ugfx+chibios:
Lot of samples.

And here is the new one with the new OS and ugfx:
Not as many samples as before...
I guess it is an SPI/OS issue. The IRQ pin is OK as I see...
The board file has:

static bool_t init_board(GMouse* m, unsigned driverinstance) {
    (void)        m;

    if (driverinstance)
        return FALSE;

    palSetPadMode(GPIOB, 13, PAL_MODE_ALTERNATE(5) );    /* SCK */
    palSetPadMode(GPIOB, 14, PAL_MODE_ALTERNATE(5) );    /* MISO */
    palSetPadMode(GPIOB, 15, PAL_MODE_ALTERNATE(5) );    /* MOSI */
    palSetPadMode(GPIOC,  4, PAL_MODE_OUTPUT_PUSHPULL);    /* CS */
    palSetPadMode(GPIOC,  5, PAL_MODE_INPUT_PULLDOWN); /* IRQ */

    spiStart(&SPID2, &spicfg);
    return TRUE;
}


static inline bool_t getpin_pressed(GMouse* m) {
    (void)        m;

    return (!palReadPad(GPIOC, 5));
}


And here is a video: (sorry for the quality)
The yellow LED in the background shows that the board is alive, it is a thread. As you can see it randomly reads and sometimes senses. I have hooked up an LED for the getpin_pressed as you said. It flashes when it becomes TRUE so I think that part is OK. I've checked the IRQ pin as you mentioned and set it to input pulldown so it is not floating.

2015. június 1., hétfő

Eclipse Linux STM32

Eclipse Kepler: https://www.eclipse.org/downloads/packages/release/Kepler/SR2
untar: $ tar -zxvf .tar.gz

GCC Embedded: https://launchpad.net/gcc-arm-embedded/4.9/4.9-2015-q1-update/+download/gcc-arm-none-eabi-4_9-2015q1-20150306-linux.tar.bz2
untar: $ tar -xvjf .tar.bz2

OpenOCD:
Terminal: $sudo apt-get install openocd

Make tools:
Terminal: $sudo apt-get install build-essential checkinstall

$sudo apt-get install default-jre
$sudo apt-get install default-jdk

Run Eclipse
Add install software:
http://gnuarmeclipse.sourceforge.net/updates
GNU ARM...
Install
Restart

http://www.chibios.org/dokuwiki/doku.php?id=chibios:guides:stlink_eclipse

http://kfrancois.com/2014/11/28/stm32f4-ide-using-eclipse-openocd-and-gcc-linux/

2014. július 11., péntek

ARM linux

gcc-arm-none-eabi: https://launchpad.net/gcc-arm-embedded/4.8/4.8-2014-q2-update/+download/gcc-arm-none-eabi-4_8-2014q2-20140609-linux.tar.bz2
letölteni, kitömöríteni, installálni

stlink innen:
http://tjakubowski.wordpress.com/2012/12/04/programming-stm32f4-discovery-board-under-linux/

és az eclipse is ezen az oldalon van leírva, szerintem egész jól.

Ami problémát okozhat, azok a függőségek, de azt közben úgy is jelzi.

Ha az gcc-arm-none-eabi fent van, akkor még az eléréssel lehet gond, azt a --versionnal mindenképp ellenőrizd,
egyébként meg a PATH kell, de valahol az is le van írva.

De ha ugyan úgy telepíted mint ahogy itt: http://tjakubowski.wordpress.com/2012/12/04/programming-stm32f4-discovery-board-under-linux/
a CodeSourcery le van írva, akkor nem lesz gond!

Az stutil-nak kell futnia egy terminálon, mert ez adja majd a 4242-es portot, és ezen fog az eclipse és az stflash kommunikálni.

2014. május 21., szerda

GIVI E370N dobozba épített LED lámpák

Elkészült a dobozba épített LED-es lámpasor.
Hozzávalók:
1 db Givi E370N hátsó doboz
1 db épített 555-ös multivibrátor tranzisztoros kimenettel
1 m piros LED szalag
1 m sárga LED szalag
pár db kábelcsapoló
1 pár AMP SUPERSEAL 1.5 4 vezetékes csatlakozó
2 db AMP SUPERSEAL 1.5 4 vezetékes gumiharang
csavarhúzó, fogó, forrasztóállomás, több éjszaka, egy megértő asszony.

A lámpa búrákat leszedtem, a LED szalagokat méretre vágtam, beragasztottam, majd beforrasztottam, a dobozt kifúrtam és a vezetékeket bevezettem. Bent kötegbe rendeztem, bekötöttem az előre elkészített multivibrátort, a kábeleket bandázzsal betekertem, majd a kivezetést elkészítve rákötöttem a csatlakozót. Kárpitos még nem vagyok, így a belső "burkolat" enyhén szólva nem esztétikus :D
A doboztartó leszerelése után, a műanyag elemeket lebontottam, kábelcsapolóval kiegészítettem a féklámpa és az irányjelzők vezetékét. Kötegeltem, csatlakozó felszerelés, és kész :)


2013. március 30., szombat

2010. november 21., vasárnap

2010. november 20., szombat

Mechanikus fokozatkijelző


Végre született egy működő verzió, még kicsit nagy de legalább már működik, és szárazon ki is lett próbálva. A jeladókat felforrasztottam a vezetékre, összekapcsolás után elsőre működött is. A 11mm-es kijelzőt lecserélem egy 20mm-esre a jobb láthatóság kedvéért.
A kijelző dobozkájának elkészítése az, ami szöget ütött a fejembe. Ilyen méretben megfelelő dobozkát sehol nem találok. Első felindulásból műanyag lenne az alapanyag, mostanra kezemben van egy hengeres kivitel, valamint forrasztottam egy nem épp közönségdíjas dobozkát, próba képen nyáklemezből.
Csináltam egy fűrészt is fordított dekopírfűrészből felcsavarozva egy polc deszkára, az asszony nagy örömére, mert óriási szemetet gyárt :D

2010. szeptember 8., szerda

Mechanikus fokozatkijelző

Elkészült egy változat egy mechanikus fokozatkijelzőre. A működtetése 3 db jeladóval történik, amiből kettő a váltókar felső és alsó jeladója, a harmadik az üres (N) állapot jeladó. Hat sebesség kijelzése 7 szegmenses kijelzőn.

2010. január 11., hétfő

Jelek

Ilyen képet mutat a két jeladó egy képen, a zöld a fordulatszám, a négyszög a kerék jeladója.

2010. január 4., hétfő

Current situation


Actually the simplified circuit looks like this.
Nothing special, signals from the crank shaft and the rear wheel. The EEPROM is for further development purposes.

2010. január 3., vasárnap

CKP Crack Shaft Posotion

Itt egy másik, ez sokkal jobban hasonlít az enyémre.

furcsaság


Találtam egy képet ami hasonló és a leírás szerint ez egy mágneses, nem hall jeladó. A kép amiről beszélek itt van: KÉP